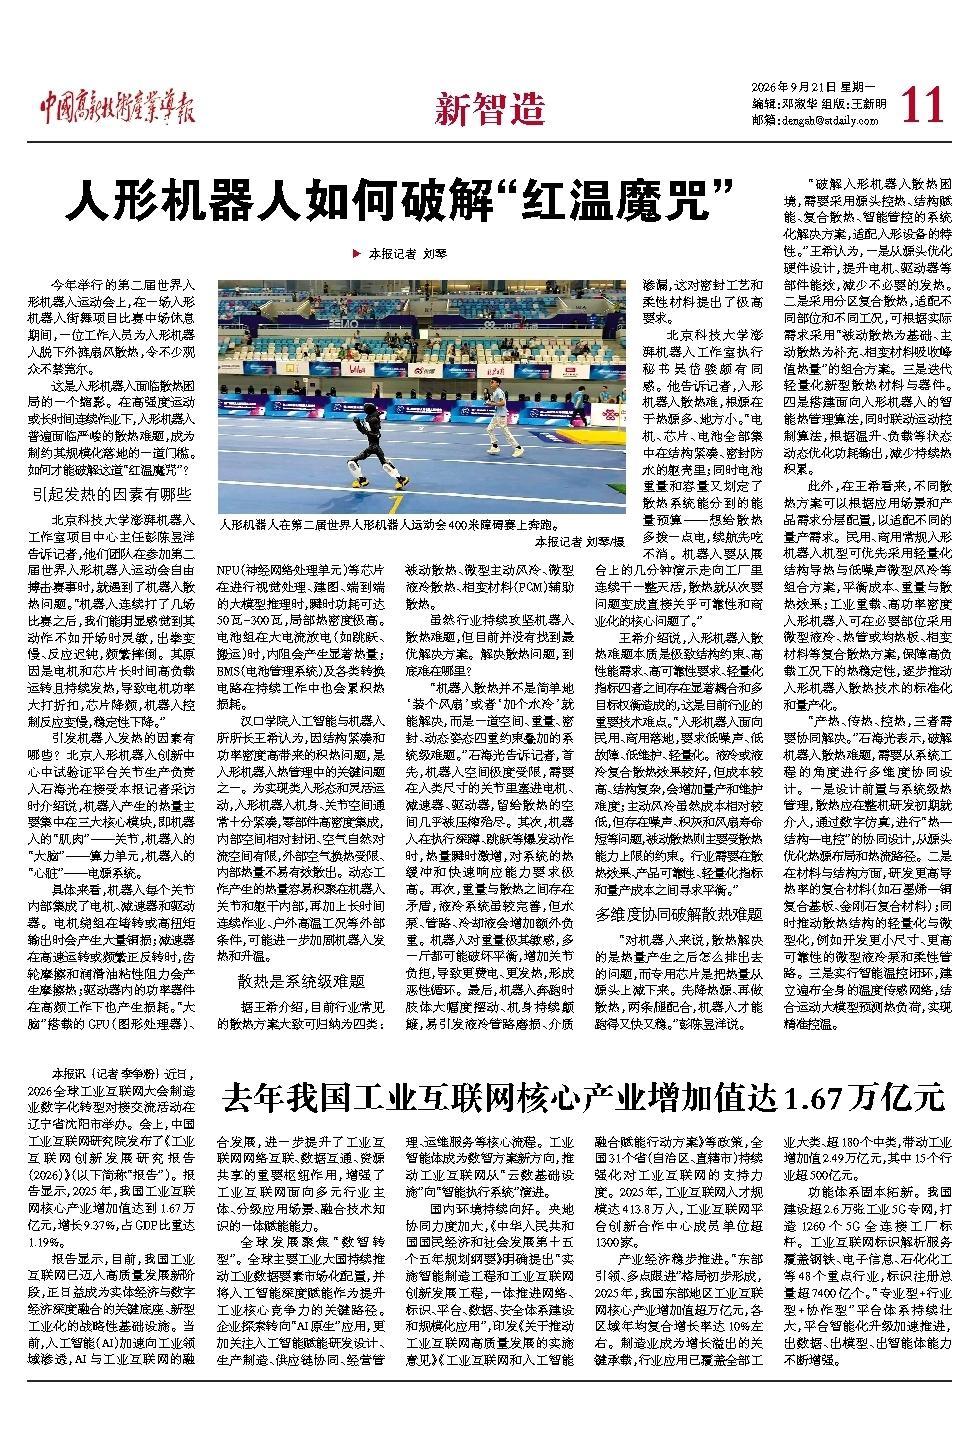

▶ 本报记者 刘琴
今年举行的第二届世界人形机器人运动会上,在一场人形机器人街舞项目比赛中场休息期间,一位工作人员为人形机器人脱下外裤扇风散热,令不少观众不禁莞尔。
这是人形机器人面临散热困局的一个缩影。在高强度运动或长时间连续作业下,人形机器人普遍面临严峻的散热难题,成为制约其规模化落地的一道门槛。如何才能破解这道“红温魔咒”?
引起发热的因素有哪些
北京科技大学澎湃机器人工作室项目中心主任彭陈昱洋告诉记者,他们团队在参加第二届世界人形机器人运动会自由搏击赛事时,就遇到了机器人散热问题。“机器人连续打了几场比赛之后,我们能明显感觉到其动作不如开场时灵敏,出拳变慢、反应迟钝,频繁摔倒。其原因是电机和芯片长时间高负载运转且持续发热,导致电机功率大打折扣,芯片降频,机器人控制反应变慢,稳定性下降。”
引发机器人发热的因素有哪些?北京人形机器人创新中心中试验证平台关节生产负责人石海光在接受本报记者采访时介绍说,机器人产生的热量主要集中在三大核心模块,即机器人的“肌肉”——关节,机器人的“大脑”——算力单元,机器人的“心脏”——电源系统。
具体来看,机器人每个关节内部集成了电机、减速器和驱动器。电机绕组在堵转或高扭矩输出时会产生大量铜损;减速器在高速运转或频繁正反转时,齿轮摩擦和润滑油粘性阻力会产生摩擦热;驱动器内的功率器件在高频工作下也产生损耗。“大脑”搭载的GPU(图形处理器)、NPU(神经网络处理单元)等芯片在进行视觉处理、建图、端到端的大模型推理时,瞬时功耗可达50瓦-300瓦,局部热密度极高。电池组在大电流放电(如跳跃、搬运)时,内阻会产生显著热量;BMS(电池管理系统)及各类转换电路在持续工作中也会累积热损耗。
汉口学院人工智能与机器人所所长王希认为,因结构紧凑和功率密度高带来的积热问题,是人形机器人热管理中的关键问题之一。为实现类人形态和灵活运动,人形机器人机身、关节空间通常十分紧凑,零部件高密度集成,内部空间相对封闭、空气自然对流空间有限,外部空气换热受限、内部热量不易有效散出。动态工作产生的热量容易积聚在机器人关节和躯干内部,再加上长时间连续作业、户外高温工况等外部条件,可能进一步加剧机器人发热和升温。
散热是系统级难题
据王希介绍,目前行业常见的散热方案大致可归纳为四类:被动散热、微型主动风冷、微型液冷散热、相变材料(PCM)辅助散热。
虽然行业持续攻坚机器人散热难题,但目前并没有找到最优解决方案。解决散热问题,到底难在哪里?
“机器人散热并不是简单地‘装个风扇’或者‘加个水冷’就能解决,而是一道空间、重量、密封、动态姿态四重约束叠加的系统级难题。”石海光告诉记者,首先,机器人空间极度受限,需要在人类尺寸的关节里塞进电机、减速器、驱动器,留给散热的空间几乎被压榨殆尽。其次,机器人在执行深蹲、跳跃等爆发动作时,热量瞬时激增,对系统的热缓冲和快速响应能力要求极高。再次,重量与散热之间存在矛盾,液冷系统虽较完善,但水泵、管路、冷却液会增加额外负重。机器人对重量极其敏感,多一斤都可能破坏平衡,增加关节负担,导致更费电、更发热,形成恶性循环。最后,机器人奔跑时肢体大幅度摆动、机身持续颠簸,易引发液冷管路磨损、介质渗漏,这对密封工艺和柔性材料提出了极高要求。
北京科技大学澎湃机器人工作室执行秘书吴岱骏颇有同感。他告诉记者,人形机器人散热难,根源在于热源多、地方小。“电机、芯片、电池全部集中在结构紧凑、密封防水的躯壳里;同时电池重量和容量又划定了散热系统能分到的能量预算——想给散热多拨一点电,续航先吃不消。机器人要从展台上的几分钟演示走向工厂里连续干一整天活,散热就从次要问题变成直接关乎可靠性和商业化的核心问题了。”
王希介绍说,人形机器人散热难题本质是极致结构约束、高性能需求、高可靠性要求、轻量化指标四者之间存在显著耦合和多目标权衡造成的,这是目前行业的重要技术难点。“人形机器人面向民用、商用落地,要求低噪声、低故障、低维护、轻量化。液冷或液冷复合散热效果较好,但成本较高、结构复杂,会增加量产和维护难度;主动风冷虽然成本相对较低,但存在噪声、积灰和风扇寿命短等问题,被动散热则主要受散热能力上限的约束。行业需要在散热效果、产品可靠性、轻量化指标和量产成本之间寻求平衡。”
多维度协同破解散热难题
“对机器人来说,散热解决的是热量产生之后怎么排出去的问题,而专用芯片是把热量从源头上减下来。先降热源、再做散热,两条腿配合,机器人才能跑得又快又稳。”彭陈昱洋说。
“破解人形机器人散热困境,需要采用源头控热、结构赋能、复合散热、智能管控的系统化解决方案,适配人形设备的特性。”王希认为,一是从源头优化硬件设计,提升电机、驱动器等部件能效,减少不必要的发热。二是采用分区复合散热,适配不同部位和不同工况,可根据实际需求采用“被动散热为基础、主动散热为补充、相变材料吸收峰值热量”的组合方案。三是迭代轻量化新型散热材料与器件。四是搭建面向人形机器人的智能热管理算法,同时联动运动控制算法,根据温升、负载等状态动态优化功耗输出,减少持续热积累。
此外,在王希看来,不同散热方案可以根据应用场景和产品需求分层配置,以适配不同的量产需求。民用、商用常规人形机器人机型可优先采用轻量化结构导热与低噪声微型风冷等组合方案,平衡成本、重量与散热效果;工业重载、高功率密度人形机器人可在必要部位采用微型液冷、热管或均热板、相变材料等复合散热方案,保障高负载工况下的热稳定性,逐步推动人形机器人散热技术的标准化和量产化。
“产热、传热、控热,三者需要协同解决。”石海光表示,破解机器人散热难题,需要从系统工程的角度进行多维度协同设计。一是设计前置与系统级热管理,散热应在整机研发初期就介入,通过数字仿真,进行“热—结构—电控”的协同设计,从源头优化热源布局和热流路径。二是在材料与结构方面,研发更高导热率的复合材料(如石墨烯—铜复合基板、金刚石复合材料);同时推动散热结构的轻量化与微型化,例如开发更小尺寸、更高可靠性的微型液冷泵和柔性管路。三是实行智能温控闭环,建立遍布全身的温度传感网络,结合运动大模型预测热负荷,实现精准控温。