
▶ 本报记者 刘琴
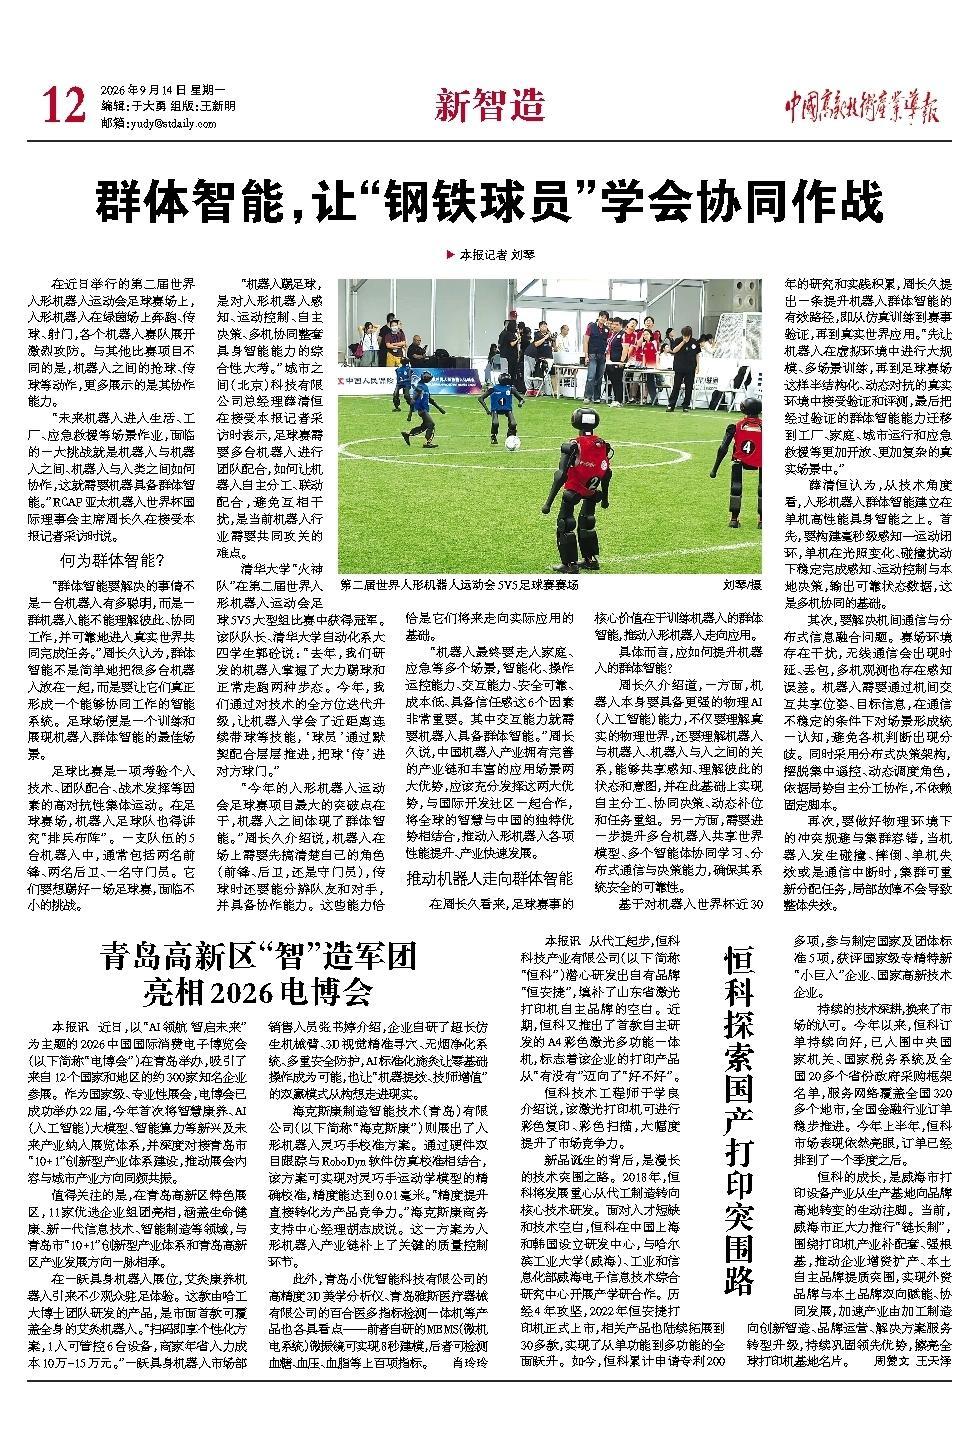
在近日举行的第二届世界人形机器人运动会足球赛场上,人形机器人在绿茵场上奔跑、传球、射门,各个机器人赛队展开激烈攻防。与其他比赛项目不同的是,机器人之间的抢球、传球等动作,更多展示的是其协作能力。
“未来机器人进入生活、工厂、应急救援等场景作业,面临的一大挑战就是机器人与机器人之间、机器人与人类之间如何协作,这就需要机器具备群体智能。”RCAP亚太机器人世界杯国际理事会主席周长久在接受本报记者采访时说。
何为群体智能?
“群体智能要解决的事情不是一台机器人有多聪明,而是一群机器人能不能理解彼此、协同工作,并可靠地进入真实世界共同完成任务。”周长久认为,群体智能不是简单地把很多台机器人放在一起,而是要让它们真正形成一个能够协同工作的智能系统。足球场便是一个训练和展现机器人群体智能的最佳场景。
足球比赛是一项考验个人技术、团队配合、战术发挥等因素的高对抗性集体运动。在足球赛场,机器人足球队也得讲究“排兵布阵”。一支队伍的5台机器人中,通常包括两名前锋、两名后卫、一名守门员。它们要想踢好一场足球赛,面临不小的挑战。
“机器人踢足球,是对人形机器人感知、运动控制、自主决策、多机协同整套具身智能能力的综合性大考。”城市之间(北京)科技有限公司总经理薛清恒在接受本报记者采访时表示,足球赛需要多台机器人进行团队配合,如何让机器人自主分工、联动配合,避免互相干扰,是当前机器人行业需要共同攻关的难点。
清华大学“火神队”在第二届世界人形机器人运动会足球5V5大型组比赛中获得冠军。该队队长、清华大学自动化系大四学生郭砼说:“去年,我们研发的机器人掌握了大力踢球和正常走跑两种步态。今年,我们通过对技术的全方位迭代升级,让机器人学会了近距离连续带球等技能,‘球员’通过默契配合层层推进,把球‘传’进对方球门。”
“今年的人形机器人运动会足球赛项目最大的突破点在于,机器人之间体现了群体智能。”周长久介绍说,机器人在场上需要先搞清楚自己的角色(前锋、后卫,还是守门员),传球时还要能分辨队友和对手,并具备协作能力。这些能力恰恰是它们将来走向实际应用的基础。
“机器人最终要走入家庭、应急等多个场景,智能化、操作运控能力、交互能力、安全可靠、成本低、具备信任感这6个因素非常重要。其中交互能力就需要机器人具备群体智能。”周长久说,中国机器人产业拥有完善的产业链和丰富的应用场景两大优势,应该充分发挥这两大优势,与国际开发社区一起合作,将全球的智慧与中国的独特优势相结合,推动人形机器人各项性能提升、产业快速发展。
推动机器人走向群体智能
在周长久看来,足球赛事的核心价值在于训练机器人的群体智能,推动人形机器人走向应用。
具体而言,应如何提升机器人的群体智能?
周长久介绍道,一方面,机器人本身要具备更强的物理AI(人工智能)能力,不仅要理解真实的物理世界,还要理解机器人与机器人、机器人与人之间的关系,能够共享感知、理解彼此的状态和意图,并在此基础上实现自主分工、协同决策、动态补位和任务重组。另一方面,需要进一步提升多台机器人共享世界模型、多个智能体协同学习、分布式通信与决策能力,确保其系统安全的可靠性。
基于对机器人世界杯近30年的研究和实践积累,周长久提出一条提升机器人群体智能的有效路径,即从仿真训练到赛事验证,再到真实世界应用。“先让机器人在虚拟环境中进行大规模、多场景训练,再到足球赛场这样半结构化、动态对抗的真实环境中接受验证和评测,最后把经过验证的群体智能能力迁移到工厂、家庭、城市运行和应急救援等更加开放、更加复杂的真实场景中。”
薛清恒认为,从技术角度看,人形机器人群体智能建立在单机高性能具身智能之上。首先,要构建毫秒级感知—运动闭环,单机在光照变化、碰撞扰动下稳定完成感知、运动控制与本地决策,输出可靠状态数据,这是多机协同的基础。
其次,要解决机间通信与分布式信息融合问题。赛场环境存在干扰,无线通信会出现时延、丢包,多机观测也存在感知误差。机器人需要通过机间交互共享位姿、目标信息,在通信不稳定的条件下对场景形成统一认知,避免各机判断出现分歧。同时采用分布式决策架构,摆脱集中遥控、动态调度角色,依据局势自主分工协作,不依赖固定脚本。
再次,要做好物理环境下的冲突规避与集群容错,当机器人发生碰撞、摔倒、单机失效或是通信中断时,集群可重新分配任务,局部故障不会导致整体失效。