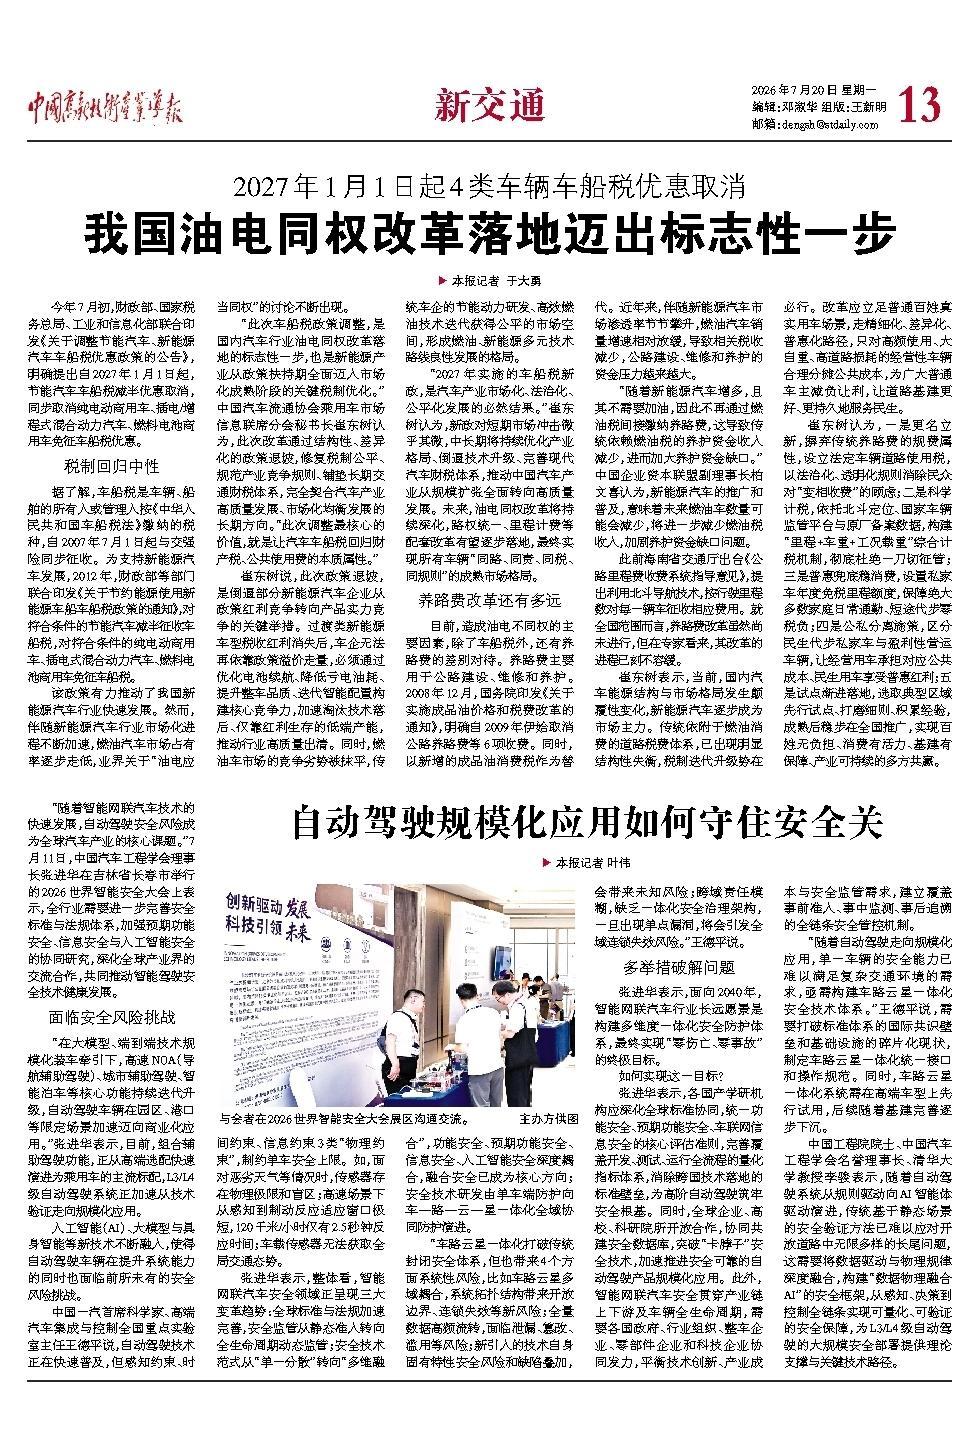

▶ 本报记者 叶伟
“随着智能网联汽车技术的快速发展,自动驾驶安全风险成为全球汽车产业的核心课题。”7月11日,中国汽车工程学会理事长张进华在吉林省长春市举行的2026世界智能安全大会上表示,全行业需要进一步完善安全标准与法规体系,加强预期功能安全、信息安全与人工智能安全的协同研究,深化全球产业界的交流合作,共同推动智能驾驶安全技术健康发展。
面临安全风险挑战
“在大模型、端到端技术规模化装车牵引下,高速NOA(导航辅助驾驶)、城市辅助驾驶、智能泊车等核心功能持续迭代升级,自动驾驶车辆在园区、港口等限定场景加速迈向商业化应用。”张进华表示,目前,组合辅助驾驶功能,正从高端选配快速演进为乘用车的主流标配,L3/L4级自动驾驶系统正加速从技术验证走向规模化应用。
人工智能(AI)、大模型与具身智能等新技术不断融入,使得自动驾驶车辆在提升系统能力的同时也面临前所未有的安全风险挑战。
中国一汽首席科学家、高端汽车集成与控制全国重点实验室主任王德平说,自动驾驶技术正在快速普及,但感知约束、时间约束、信息约束3类“物理约束”,制约单车安全上限。如,面对恶劣天气等情况时,传感器存在物理极限和盲区;高速场景下从感知到制动反应适应窗口极短,120千米/小时仅有2.5秒钟反应时间;车载传感器无法获取全局交通态势。
张进华表示,整体看,智能网联汽车安全领域正呈现三大变革趋势:全球标准与法规加速完善,安全监管从静态准入转向全生命周期动态监管;安全技术范式从“单一分散”转向“多维融合”,功能安全、预期功能安全、信息安全、人工智能安全深度耦合,融合安全已成为核心方向;安全技术研发由单车端防护向车—路—云—星一体化全域协同防护演进。
“车路云星一体化打破传统封闭安全体系,但也带来4个方面系统性风险,比如车路云星多域耦合,系统拓扑结构带来开放边界、连锁失效等新风险;全量数据高频流转,面临泄漏、篡改、滥用等风险;新引入的技术自身固有特性安全风险和缺陷叠加,会带来未知风险;跨域责任模糊,缺乏一体化安全治理架构,一旦出现单点漏洞,将会引发全域连锁失效风险。”王德平说。
多举措破解问题
张进华表示,面向2040年,智能网联汽车行业长远愿景是构建多维度一体化安全防护体系,最终实现“零伤亡、零事故”的终极目标。
如何实现这一目标?
张进华表示,各国产学研机构应深化全球标准协同,统一功能安全、预期功能安全、车联网信息安全的核心评估准则,完善覆盖开发、测试、运行全流程的量化指标体系,消除跨国技术落地的标准壁垒,为高阶自动驾驶筑牢安全根基。同时,全球企业、高校、科研院所开放合作,协同共建安全数据库,突破“卡脖子”安全技术,加速推进安全可靠的自动驾驶产品规模化应用。此外,智能网联汽车安全贯穿产业链上下游及车辆全生命周期,需要各国政府、行业组织、整车企业、零部件企业和科技企业协同发力,平衡技术创新、产业成本与安全监管需求,建立覆盖事前准入、事中监测、事后追溯的全链条安全管控机制。
“随着自动驾驶走向规模化应用,单一车辆的安全能力已难以满足复杂交通环境的需求,亟需构建车路云星一体化安全技术体系。”王德平说,需要打破标准体系的国际共识壁垒和基础设施的碎片化现状,制定车路云星一体化统一接口和操作规范。同时,车路云星一体化系统需在高端车型上先行试用,后续随着基建完善逐步下沉。
中国工程院院士、中国汽车工程学会名誉理事长、清华大学教授李骏表示,随着自动驾驶系统从规则驱动向AI智能体驱动演进,传统基于静态场景的安全验证方法已难以应对开放道路中无限多样的长尾问题,这需要将数据驱动与物理规律深度融合,构建“数据物理融合AI”的安全框架,从感知、决策到控制全链条实现可量化、可验证的安全保障,为L3/L4级自动驾驶的大规模安全部署提供理论支撑与关键技术路径。